


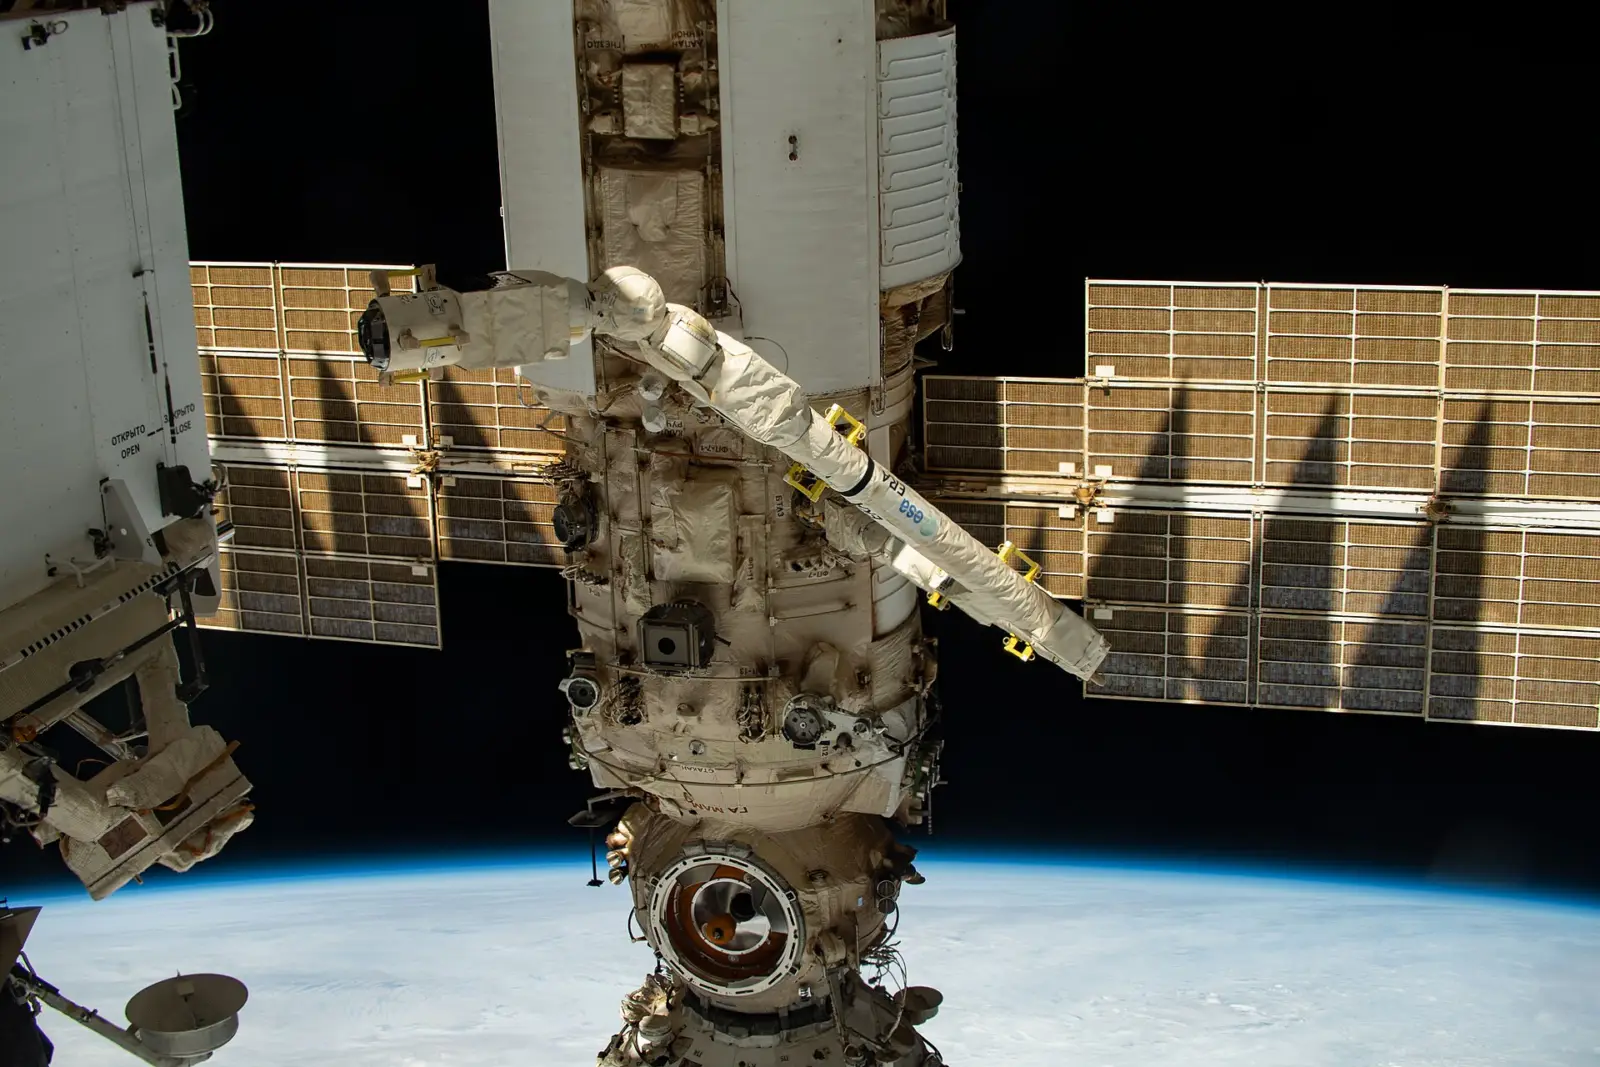
Construir en el espacio, y no solo lanzar al espacio lo que se ha construido en la Tierra, acaba de dar un paso concreto. Un robot llamado ASTRA ha ensamblado de manera automatizada una sección de una antena experimental en órbita terrestre. Caltech, el Instituto Tecnológico de California, y DARPA, la Agencia de Proyectos de Investigación Avanzada de Defensa de Estados Unidos, presentan el ensayo como la primera demostración de construcción autónoma de una estructura espacial.
El logro tiene límites que sus propios responsables reconocen. ASTRA no puede todavía fabricar una antena completamente funcional y solo consiguió construir una nueva sección de la estructura prevista. Sin embargo, ha demostrado que es posible automatizar una parte fundamental del ensamblaje fuera de la Tierra, algo que hasta ahora se resolvía casi siempre con piezas montadas en el suelo.
El experimento es una pieza del programa NOM4D, financiado por DARPA, que también investiga nuevos materiales y métodos de fabricación orbital. Lo que ha ocurrido en órbita sirve, sobre todo, para aprender cómo hacer que estas operaciones sean más fiables. Por eso el interés del experimento no está solo en la sección terminada, sino en cómo se llegó a ella y en qué problemas aparecieron por el camino.
Qué ha hecho ASTRA en órbita
ASTRA ocupa aproximadamente un metro cúbico y está equipado con un brazo robótico que se desplaza sobre tres ejes. Su trabajo consiste en recoger piezas almacenadas en dispensadores, colocarlas en su posición y conectarlas entre sí para formar módulos estructurales repetitivos, una especie de celdas que, unidas, forman la estructura completa.
Los componentes que emplea son tubos de materiales compuestos, conectores de aluminio y una película reflectante de Kapton, un material habitual en aplicaciones espaciales. El objetivo del experimento era construir la estructura de soporte de una antena reflectora de 1,4 metros de diámetro. El diseño completo prevé once módulos conectados, de modo que la sección que se ha montado representa solo una parte del conjunto previsto.
El robot viajó integrado en el vehículo orbital Vigoride 7, de la empresa Momentus, acompañado por dos módulos estructurales previamente ensamblados. Una vez en órbita, los investigadores enviaron instrucciones para liberar los componentes y empezar la construcción de una tercera sección, que se sumaba a las dos que ya viajaban montadas.
El proceso no fue completamente independiente. Requirió supervisión desde la Tierra, donde el equipo emitía comandos y comprobaba el resultado, pero fue el robot quien realizó las operaciones mecánicas de ensamblaje. Esa división del trabajo es la que permite hablar de construcción automatizada: las personas deciden qué hacer y comprueban qué se ha hecho, mientras que la máquina ejecuta las maniobras de montaje en el espacio.
El contexto: por qué es tan difícil construir en el espacio
Construir estructuras de gran tamaño en el espacio ha sido uno de los principales desafíos de la ingeniería aeroespacial. La razón es sencilla: los cohetes tienen una capacidad limitada para transportar objetos voluminosos. Lo que cabe en la cofia de un lanzador marca, en la práctica, el tamaño máximo de lo que se puede poner en órbita.
Para sortear ese límite, muchas estructuras espaciales se fabrican en la Tierra y se pliegan para entrar en el cohete. El telescopio espacial James Webb es el ejemplo más conocido: sus espejos y su escudo térmico tuvieron que desplegarse con muchísimo cuidado tras el lanzamiento. Plegar y desplegar funciona, pero añade complejidad y riesgo, y no resuelve el problema de fondo cuando se quieren estructuras mucho mayores.
La alternativa que explora ASTRA es la contraria: transportar piezas individuales, más fáciles de empaquetar, y ensamblarlas en el lugar donde se van a usar. Esa idea, ensamblar en órbita en vez de desplegar, es la que se pone ahora a prueba con un robot que trabaja de forma automatizada. El cambio no es menor, porque traslada buena parte del trabajo de montaje del suelo al propio entorno en el que la estructura va a funcionar.
Cómo se hizo: el lanzamiento, la comunicación y la réplica en tierra
ASTRA fue lanzado el 30 de marzo de 2026 desde California, a bordo de la misión Transporter-16 de SpaceX. La misión concluye en diciembre de 2026, una fecha que condiciona lo que se puede lograr, como se verá más adelante.
La comunicación con el sistema fue uno de los grandes desafíos. El equipo disponía de siete u ocho oportunidades diarias, de unos 15 minutos cada una, para intercambiar información con el robot. En ese margen tan estrecho había que enviar instrucciones, recibir datos y verificar que cada operación se había ejecutado como se esperaba. Cada día de trabajo, por tanto, se componía de ventanas breves en las que cada orden tenía que estar bien preparada.
Cuando aparecieron inconvenientes técnicos, los científicos recurrieron a una herramienta clave: una réplica del robot en sus instalaciones terrestres. Allí podían reproducir los problemas, probar soluciones y comprobar que funcionaban antes de transmitir nuevas instrucciones al robot que estaba en órbita. Es una forma de trabajar con un margen de error muy pequeño, porque cada intento en el espacio cuesta tiempo escaso.
Esta combinación de robot en órbita y gemelo en tierra es lo que permitió avanzar a pesar de los contratiempos. La réplica funcionaba como banco de pruebas: lo que se resolvía allí se trasladaba después a las órdenes que se enviaban durante las ventanas de comunicación.
Las cifras del experimento
- Volumen aproximado de ASTRA: 1 metro cúbico.
- Diámetro de la antena reflectora para la que se diseñó la estructura: 1,4 metros.
- Módulos previamente ensamblados que viajaron con el robot: 2.
- Módulos conectados del diseño completo: 11.
- Oportunidades diarias de comunicación: 7 u 8.
- Duración aproximada de cada oportunidad: 15 minutos.
Un resultado modesto, pero con aprendizaje
El balance conviene leerlo con matices. De los once módulos del diseño completo, el experimento logró construir una nueva sección. Los inconvenientes técnicos y el tiempo disponible limitaron el avance, aunque aportaron información valiosa para perfeccionar futuros sistemas.
Los propios investigadores reconocen que será difícil terminar el ensamblaje completo antes de que concluya la misión en diciembre de 2026. Es decir, el objetivo final de levantar la estructura entera no se dará por cumplido en esta ocasión, y lo que se queda es la demostración de que el procedimiento funciona en órbita.
Sobre ese carácter pionero se ha pronunciado también la comunidad tecnológica.
«Un robot ha ensamblado de forma autónoma una sección de estructura en órbita. Caltech y DARPA describen la demostración como el primer ensamblaje autónomo o automatizado de una estructura en el espacio.»
Sergii Grybniak, en X
Esa frase procede de una publicación de un usuario, no de una declaración directa de Caltech ni de DARPA, aunque recoge la descripción que ambas instituciones hacen de la demostración. Por tanto, la idea de «primera demostración» se atribuye aquí a Caltech y DARPA, y no a la publicación.
Qué significa el experimento según sus impulsores
Para DARPA, el ensayo no es un fin en sí mismo. Sus responsables consideran el experimento un paso fundamental hacia una industria espacial capaz de construir directamente fuera del planeta. La lectura que hacen se apoya en la diferencia entre transportar una estructura terminada y transportar piezas que se unen después en órbita.
Si la construcción robótica en órbita madura, permitiría transportar piezas individuales y ensamblarlas donde se usarán. Eso podría facilitar telescopios mucho mayores que los actuales, antenas gigantes para comunicaciones interplanetarias y plataformas solares capaces de generar electricidad en el espacio. Son aplicaciones que, según lo recogido, dependen de que el ensamblaje automatizado pase de la demostración a un procedimiento fiable.
DARPA contempla estructuras de cientos de metros o incluso kilómetros de extensión, dimensiones hoy inviables con los métodos tradicionales, limitados por el tamaño de los cohetes. La distancia entre el metro cúbico de ASTRA y esas escalas es enorme, y por eso el experimento se presenta como un primer eslabón y no como la solución final.
Qué viene ahora
El camino por delante es claro, aunque largo. Falta desarrollar robots más eficientes y procesos de ensamblaje escalables, capaces de pasar de una sección de una antena de 1,4 metros a estructuras de otra escala. Los inconvenientes detectados en este primer ensayo servirán, precisamente, para afinar los sistemas que vengan después.
La misión seguirá en marcha hasta diciembre de 2026, y el programa NOM4D, del que forma parte, continúa investigando nuevos materiales y métodos de fabricación orbital. ASTRA es, por tanto, un eslabón de una línea de trabajo más amplia y no un proyecto aislado. Lo que se aprenda en esta fase alimentará tanto los métodos de montaje como la elección de materiales.
- Completar el ensamblaje de la estructura de la antena de 1,4 metros, que queda pendiente en el diseño de once módulos.
- Mejorar la eficiencia del robot y de los procesos de ensamblaje para poder escalarlos.
- Aplicar a los sistemas futuros los aprendizajes de los inconvenientes técnicos y del tiempo limitado de comunicación.
Por qué importa
El experimento importa porque cambia el punto de partida de la ingeniería espacial. Hasta ahora, el tamaño de una estructura venía fijado por el volumen que cabía en un cohete. Si el montaje puede hacerse en órbita, ese límite deja de ser el único criterio y se abre la posibilidad de estructuras que hoy no se pueden plantear.
Por ahora, la demostración es pequeña: una sección, un robot del tamaño de un metro cúbico y un tiempo de comunicación contado en minutos. Pero marca un punto de partida real para una forma distinta de hacer ingeniería espacial, en la que el límite deje de ser lo que cabe dentro de un cohete.
Por la redacción de GUAY.news.
Deja una respuesta