


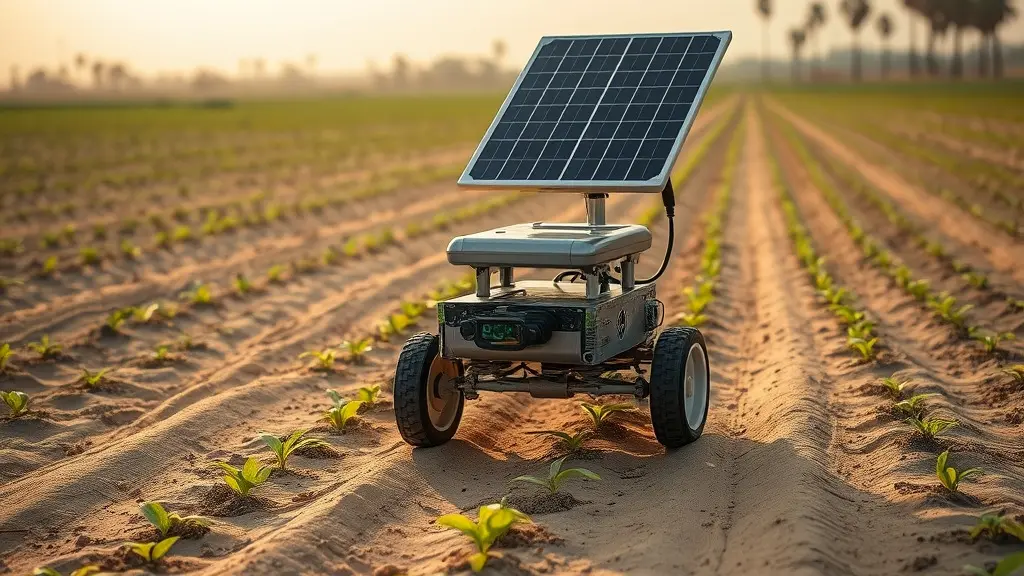
Un equipo de investigadores de Egipto ha puesto a punto un robot agrícola que siembra con energía del sol, se maneja a distancia y mantiene una precisión de espaciado de entre el 98,08 % y el 98,80 % en todas las condiciones en las que fue probado. El prototipo se ensayó en el campo con maíz de la variedad híbrida 368.
El trabajo, publicado en septiembre de 2026 en la revista Scientific Reports, lo firman Shimaa Aboharg y El-Keway Abdelfattah, del Instituto de Investigación de Ingeniería Agrícola de Guiza, junto con Ismail Abdelmotaleb, Noureldin Sharaby, Ayman Eldesoukey y Z. M. Omara, de la Universidad de Kafrelsheikh. Los primeros dos autores pertenecen al instituto de Guiza; los otros cuatro, a la universidad, donde Abdelmotaleb y Sharaby están en el Departamento de Ingeniería Agrícola de la Facultad de Agricultura, y Eldesoukey y Omara en el Departamento de Ingeniería Mecánica de la Facultad de Ingeniería.
La noticia está en la combinación: una máquina pequeña, alimentada por un panel solar, que no emite CO2 de forma directa mientras trabaja y que consigue un reparto de semillas muy regular. Todavía es un prototipo, con limitaciones que los propios autores señalan, pero los datos del ensayo dibujan una tendencia clara: la siembra de precisión puede prescindir del gasóleo.
Una precisión que se mantiene en todas las pruebas
El equipo evaluó la máquina combinando cuatro velocidades de avance con cuatro distancias objetivo entre semillas. La separación real se midió a lo largo de hileras de prueba de 30 metros, de modo que cada combinación se pudo comparar con lo que se pretendía lograr.
98,08 % – 98,80 % precisión de espaciado entre semillas en todas las condiciones de prueba
El resultado se sostuvo en todo el abanico de ensayos. Además, los fallos fueron escasos, tanto los huecos como las semillas que caen juntas:
- Huecos sin semilla: por debajo del 2 %.
- Caídas dobles o múltiples: no superaron el 2,5 %.
- Desviación de la profundidad de siembra respecto a los valores teóricos: 0,6 milímetros.
Conviene leer estas cifras con precisión. El rango medido es de 98,08 % a 98,80 % de precisión de espaciado; el dato de huecos y el de caídas múltiples son los límites de fallo que el estudio reporta, y no deben confundirse con el porcentaje de acierto. Con estas cifras, el prototipo se acerca a lo que se espera de una sembradora de precisión, y lo hace con un equipo de unos 160 kilos.
Cuatro velocidades y cuatro distancias: dónde rinde mejor
Las velocidades de avance probadas fueron 0,42, 0,82, 1,20 y 1,60 km/h, y las distancias objetivo entre semillas, de 10, 15, 20 y 25 centímetros. De todos los factores, la velocidad fue el que más pesó en los resultados.
0,82 – 1,20 km/h rango de velocidad en el que el robot mostró el comportamiento más estable
En el extremo contrario, a 1,60 km/h y con una separación de 10 centímetros, el mecanismo trabajó cerca de su límite y se volvió más sensible a las perturbaciones. Es decir, cuanto más deprisa y más juntas las semillas, más exigido queda el sistema, y el equipo recomienda moverse en la franja intermedia de velocidad.
Esta recomendación tiene consecuencias prácticas. La franja óptima, de 0,82 a 1,20 km/h, es la que el estudio señala como la más estable, mientras que el mayor ritmo ensayado, 1,60 km/h, es el que pone al mecanismo cerca de su límite. El estudio no detalla los resultados de cada combinación intermedia, por lo que lo que se puede afirmar es el comportamiento general descrito por los autores.
Cómo funciona por dentro
La alimentación de semillas corre a cargo de una tolva cilíndrica de aluminio de 18 centímetros de diámetro, que alimenta un disco de siembra de policarbonato con ocho orificios. La inclinación elegida para el disco es de 35 grados.
La clave está en cómo gira ese disco. En las sembradoras mecánicas convencionales lo impulsan las ruedas; aquí lo mueve un motor eléctrico. Un sensor situado en la rueda delantera mide el avance del robot y, con ese dato, un microcontrolador Arduino ajusta el giro del disco para que cada semilla caiga en sincronía con el avance.
Un segundo sensor, de infrarrojos, colocado en el tubo de caída, detecta el paso de cada semilla. Según los autores, este accionamiento eléctrico evita deslizamientos, vibraciones y errores de sincronización propios de las sembradoras mecánicas convencionales, y con ello los huecos, las caídas dobles o el reparto irregular.
La profundidad se regula con otro motor, mediante un tornillo de avance. Las pruebas mostraron una relación casi exacta entre las vueltas de ese motor y la profundidad alcanzada, lo que explica la desviación de solo 0,6 milímetros respecto a los valores teóricos.
Energía del sol: el balance de potencia
El robot lleva en la parte superior un panel solar monocristalino de 100 vatios. La energía se almacena en dos baterías de plomo-ácido de 12 voltios, conectadas en serie, con una capacidad de 192 vatios-hora.
Las cifras de energía
- Consumo: entre 48 y 84 vatios, según velocidad y carga.
- Autonomía de las baterías: entre 2,3 y 4 horas de trabajo.
- Potencia estimada del panel: unos 80 vatios en condiciones normales.
- Cobertura estimada del consumo por el panel, con la sembradora en marcha: entre el 95 % y el 111 %.
Conviene matizar el alcance de estos últimos datos. Los autores no midieron en campo la radiación solar ni la potencia real del panel, así que los unos 80 vatios y la cobertura de entre el 95 % y el 111 % son estimaciones, no mediciones directas.
Frente al gasóleo
El robot no emite CO2 de forma directa durante el trabajo. El estudio lo contrasta con las sembradoras pequeñas de gasóleo, que consumen entre 0,6 y 0,8 litros por hora y emiten entre 1,6 y 2,1 kilos de CO2 por hora.
1,6 – 2,1 kg de CO2 por hora emisiones de las sembradoras pequeñas de gasóleo con las que se compara
Es una comparación por hora de trabajo. Lo que los investigadores todavía no han hecho es calcular las emisiones por hectárea sembrada, el dato que permitiría un cotejo directo con la maquinaria convencional y que es, precisamente, su siguiente paso.
Límites del prototipo y lo que viene
El robot no es autónomo: un operario lo dirige con un mando inalámbrico, cuyo alcance en campo abierto es de unos 1.200 metros. Además, por ahora siembra una única hilera y la prueba se limitó a una sola variedad de maíz, la híbrida 368.
Para que trabaje solo, los investigadores proponen incorporar navegación por satélite de alta precisión o visión artificial. Y, en paralelo, calcularán las emisiones por hectárea sembrada para compararlas con las de la maquinaria convencional.
Qué falta por demostrar
- Siembra de más de una hilera a la vez.
- Pruebas con otros cultivos distintos del maíz híbrido 368.
- Medición directa de la radiación solar y de la potencia real del panel.
- Emisiones por hectárea sembrada frente a la maquinaria convencional.
- Funcionamiento sin operario, con navegación por satélite o visión artificial.
Con una precisión por encima del 98 %, fallos por debajo del 2,5 % y una máquina que se alimenta del sol, el prototipo egipcio deja una base sólida. Lo que falta es ampliar su alcance: más hileras, más cultivos y mediciones directas de la energía solar.
Por la redacción de GUAY.news.
Deja una respuesta