


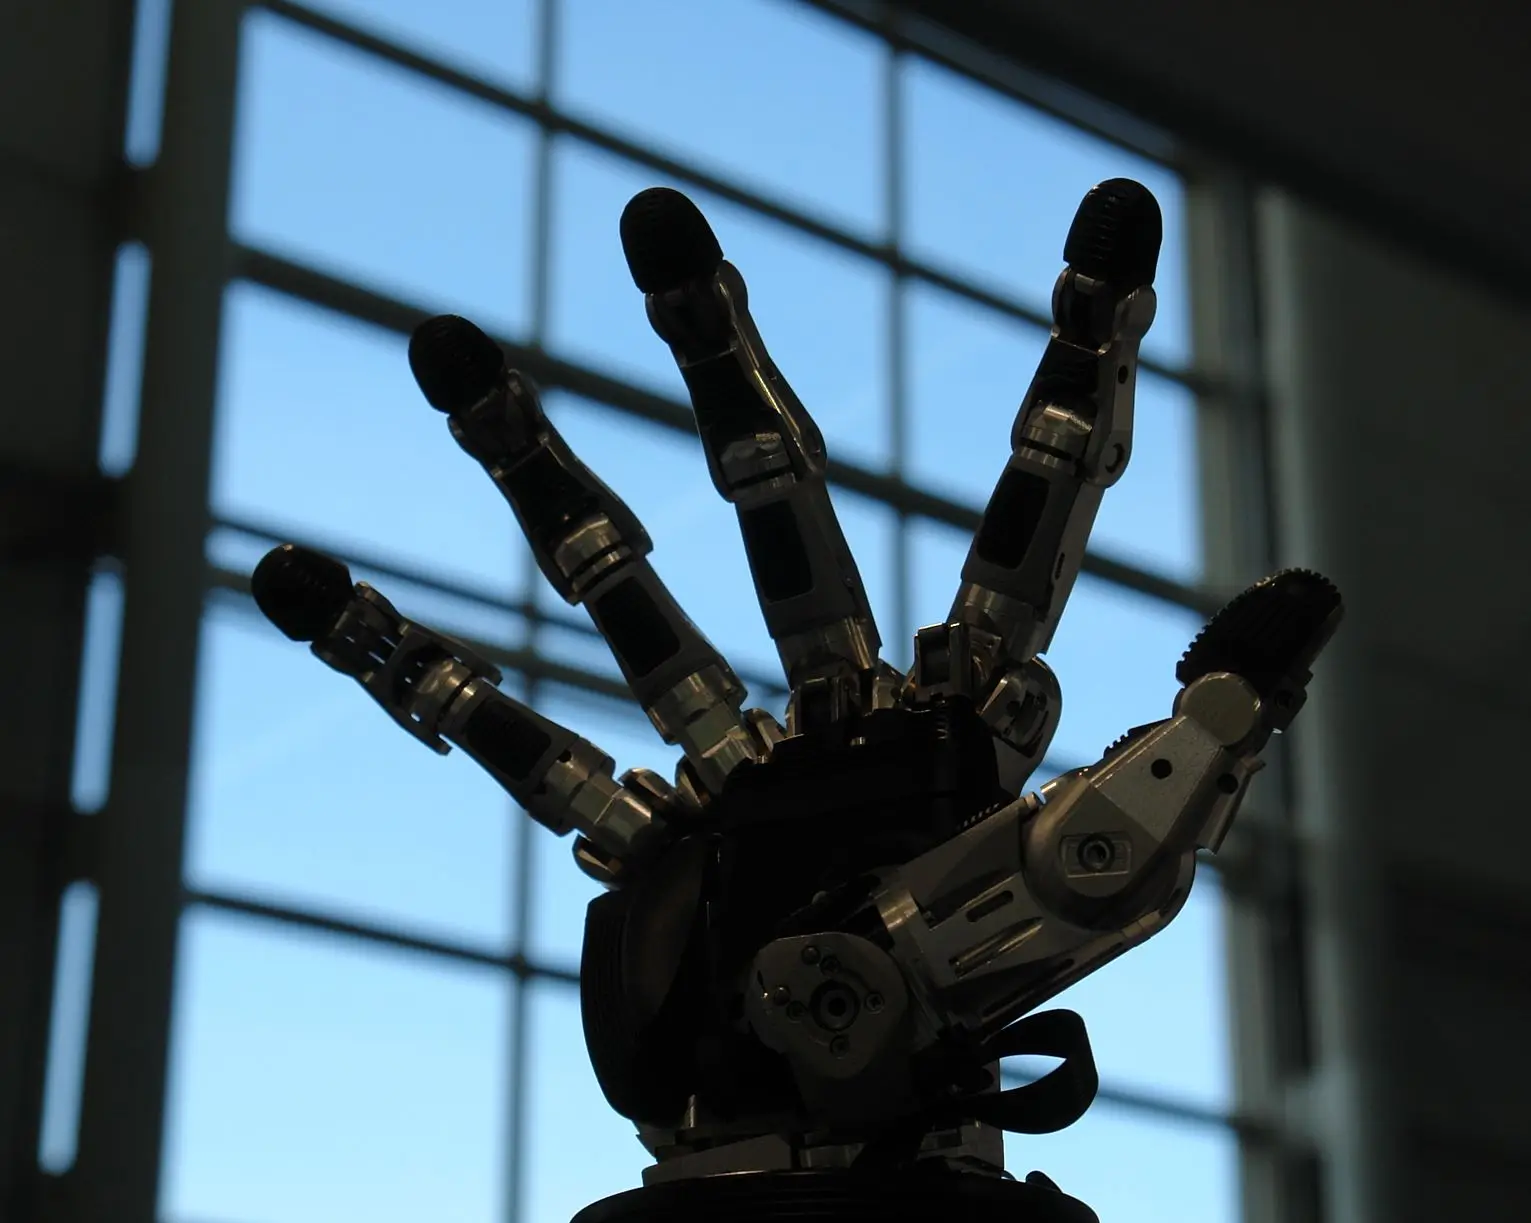
Las manos robóticas suelen ir atornilladas al extremo de un brazo que las lleva hasta donde tienen que trabajar. Un equipo del Laboratorio de Robótica Blanda de la Escuela Politécnica Federal de Zúrich (ETH Zúrich) ha probado lo contrario: una mano que camina por sí misma usando sus cinco dedos como patas y que, al llegar a su destino, usa esos mismos dedos para manipular objetos.
Los autores son Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann, que describen el trabajo en una prepublicación difundida el 15 de septiembre, todavía pendiente de revisión por otros científicos. «La idea es darle cierta independencia a la mano», explica Kazemipour. «Normalmente, un brazo la lleva para hacer el trabajo. Queríamos que los mismos dedos se encargasen de llegar hasta allí, mantener el equilibrio y manipular objetos».
Enseñar a andar a una mano
El reto era mecánico y geométrico. Un robot cuadrúpedo es simétrico y reparte el peso por igual. Una mano humana no: tiene un pulgar oponible, cuatro dedos de longitudes distintas y una palma inclinada. Al aplicar los métodos de marcha de los robots cuadrúpedos, los dedos se arrastraban o se abrían sin control.
El equipo diseñó un programa que compensa la inclinación natural de la palma y entrenó el movimiento en un simulador mediante aprendizaje por refuerzo, un sistema de ensayo y error en el que la mano virtual practica millones de pasos. Para guiarla usaron «muelles virtuales» que permiten zancadas largas hacia delante pero impiden que los dedos se desvíen hacia los lados.
Sin cables
Para que la mano fuera independiente, los investigadores le acoplaron una mochila de 80 gramos con un miniordenador Raspberry Pi Zero 2 W, un sensor de movimiento e inclinación y una pequeña batería. El conjunto pesa 818 gramos. Su red neuronal recalcula la posición de los motores 50 veces por segundo, lo que le permite corregir el equilibrio al instante.
En las pruebas, la mano se desplazó por 14 superficies distintas, en interior y exterior: chapa resbaladiza, rejillas metálicas, hormigón, césped artificial y gravilla suelta. Si vuelca, detecta la inclinación y se endereza haciendo palanca con los dedos. También pulsó las flechas de un teclado para resolver niveles del videojuego Sokoban, con 29 aciertos en 32 pulsaciones, y empujó objetos hasta un objetivo guiada por cámaras situadas en el techo.
Para qué puede servir
Los autores piensan en espacios donde no cabe un brazo robótico: edificios derrumbados, revisión de tuberías o líneas de montaje. «A largo plazo, imagina a un robot dejando su mano junto a una abertura estrecha, permitiendo que esta se introduzca arrastrándose para accionar un control o desplazar un objeto, y recogiéndola después», plantea Kazemipour.
Todavía queda trabajo. El laboratorio quiere dotar a la mano de visión propia y desarrollar un sistema para que se suelte y vuelva a unirse al brazo de forma automática. «Lo que hemos demostrado es que una mano de proporciones humanas, con sus dedos asimétricos y su pulgar torcido, puede aprender a andar y manipular cosas aguantando su propio peso», resume el investigador.
Por la redacción de GUAY.news.


Deja una respuesta